内部キャリブレーション
空間内の位置を計算するために、Kinocaは使用するカメラの特性を知る必要があります。これには、レンズの焦点距離や歪み(レンズによって映像がゆがむ度合い)が含まれます。これらの値は 内部パラメータ と呼ばれ、Kinocaは 内部キャリブレーション という手順でそれらを求めることができます。
Kinocaで内部キャリブレーションを行うには、白黒の市松模様パターンが必要です。例えば、こちらのPDF を印刷して使えます。ボードの設定では、内側の 格子点(黒と白のマスが接する角)の列数と行数(この例では9と6)、そして実際に印刷されたマス一つの辺の長さを入力してください。
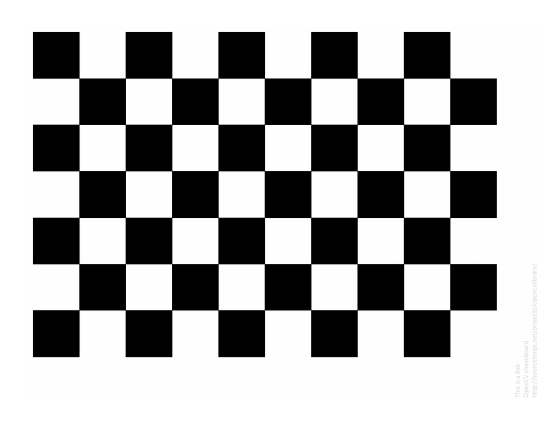
ボードの準備ができたら、設定中のカメラに向けて「フレーム回収を開始」をクリックしてください。Kinocaはカメラから少しずつフレームを取り込み、20枚に達するまで続けます。精度の高いキャリブレーションを行うために、回収したフレームが以下の条件を満たすようにしてください。
すべての画像で、ボード全体が画面内に収まっていること
ボードが画面内のあらゆる位置(四隅、端、中央)に映っていること。ボードが画面の大きな部分を占めるほど良い結果になります
ボードがさまざまな向きで映っていること。カメラに対して正面を向いた状態だけでなく、斜めに傾けた状態も含めてください
現在のフレームが上記の条件を満たしているか自信がない場合は、遠慮なく20枚以上回収してください。基本的に50枚を超える必要はありません。
回収が終わったら「キャリブレーション実行」をクリックして結果を計算し、「シーンに適用」をクリックして保存してください。